第 5 章 実機への移行5.1
シミュレーションと実機の差を生む要因
MuJoCo 3.16.0 で床の上の箱を押して目標に止める小さな場面を作り、摩擦・質量・観測の遅れ・押す位置・時間の刻みを 1 つずつずらして、同じ制御の結果がどれだけずれるかを測った記録です。
要点
- MuJoCo 3.16.0 で、床の上の箱(1 辺 10 cm、0.5 kg)を押し棒で 0.6 m/s で押し、途中で押し棒を引いて滑らせ、箱の中心を 0.30 m に止める制御を、基準の条件(摩擦係数 0.5)で合わせました。
- 摩擦係数を 0.2 にすると、箱は 57 mm 先まで滑り、箱の位置を見て引く閉ループの制御でも同じだけずれました。
- 観測が 100 ms 遅れると閉ループでは 57 mm、200 ms では 122 mm 行き過ぎ、時刻で引く開ループは遅れの影響を受けませんでした。
- 箱の質量を 2 kg にすると開ループは 20 mm 手前で止まり、閉ループは 2 mm でした。
- 押す位置が横に20 mmずれると、閉ループでは箱が57度回って22 mm手前で止まりました。
- シミュレーションの時間の刻みを2 msから1 msに変えると、閉ループの位置誤差は+5.1 mmから-4.8 mmへ変わり、差は9.9 mmでした。
- 実機は使っておらず、実機との差そのものではなく、差を生みうる要因に対する結果の感度を測った記録です。
定義
- Sim-to-Real のギャップ
- シミュレーションで作った制御や方策を実機で動かしたときに、結果が変わることです。物体や接触のモデル、センサー、機械の応答、指令の遅れなどのずれから生じます。
- 開ループの制御
- 途中の観測を使わず、決めた時刻や手順どおりに指令を出す制御です。
- 閉ループの制御
- 観測した状態をもとに、次の指令を決める制御です。
- 感度
- この記録では、ある要因の値を変えたときに、制御の結果(箱が止まる位置)がどれだけ変わるかを指します。
シミュレーションでうまく動いた制御が、実機では目標からずれることがあります。原因の候補は、接触や摩擦のモデル、物体の質量、センサーの遅れ、位置の見積もりの誤差など、いくつもあります。この記録では、MuJoCo で小さな場面を作り、基準の条件で合わせた同じ制御のまま、要因を 1 つずつずらして、結果がどれだけずれるかを測りました。
実機は使っていません。そのため、この記録が示すのは実機との差そのものではなく、「この要因がこれだけ違うと、この制御の結果はこれだけ変わる」という感度です。シミュレーターの役割の整理は ロボットのシミュレーターの役割 にあります。
検証の条件
場面は自作で、床の上の箱を、1 軸のスライダーに付けた押し棒で押します。
| 項目 | 値 |
|---|---|
| 箱 | 1 辺 10 cm の立方体、基準の質量 0.5 kg、最初の中心 x = 0 |
| 押し棒 | 1 軸のスライダー(質量 1 kg)、位置の制御(kp 400、kv 40)、幅 4 cm |
| 摩擦 | 床・箱・押し棒の geom に同じ値を設定(基準の滑りの摩擦係数 0.5) |
| 目標 | 箱の中心を x = 0.30 m に止める |
| 押し方 | 押し棒の目標位置を 0.6 m/s で動かし、「引く」と決めたら押し棒を 5 cm 引いて、箱を滑らせて止める |
| 制御の周期 | 10 ms(100 Hz)。シミュレーションの時間の刻みは基準 2 ms |
制御は 2 通りです。どちらも、基準の条件で箱の中心が 0.30 m に止まるよう、引く時刻または引く位置を二分探索で決めてから固定しました。
| 制御 | 引く条件 | 基準の条件で決めた値 |
|---|---|---|
| 開ループ | 決めた時刻になったら引く | 0.65 秒 |
| 閉ループ | 観測した箱の中心が決めた位置に来たら引く | 0.259 m |
ずらした要因と値は次のとおりです。1 回に 1 つだけを変え、ほかは基準のままにしました。
| 要因 | 基準 | ずらした値 | 実機で起こりうる違いの例 |
|---|---|---|---|
| 摩擦係数 | 0.5 | 0.2〜1.0 | 床の材質、汚れ、箱の底の素材 |
| 箱の質量 | 0.5 kg | 0.25〜2.0 kg | 中身の量 |
| 観測の遅れ | 0 ms | 20〜200 ms | カメラの露光と転送、画像の処理 |
| 押す位置の横ずれ | 0 mm | 5〜20 mm | 箱の位置の見積もりの誤差 |
| 時間の刻み | 2 ms | 1 ms・5 ms | シミュレーターの設定そのもの |
MuJoCo の geom の摩擦は 3 つの値(滑り・ねじり・転がり)で、この記録で変えたのは最初の滑りの摩擦係数です(XML Reference、geom の friction)。時間の刻みは、速さと正確さの兼ね合いを決める最も重要な設定だと MuJoCo の文書は書いています(XML Reference、option の timestep)。
手順
scene.pyで場面の MJCF(MuJoCo のモデルの記述)を作る。摩擦・質量・押す位置・時間の刻みを引数で変えられる。run.pyで、基準の条件で開ループと閉ループの引く時刻・位置を二分探索で決め、要因ごとに値を変えて 2 通りの制御を 3 秒ずつ動かし、箱の止まった位置と回転をresults/sweep.jsonlに書く。render.pyで、4 つの条件の 3 秒後の場面を MuJoCo の描画で真上から撮り、2×2 に並べる。実行コマンドはuv run --no-project --python 3.12 --with mujoco==3.16.0 --with pillow==12.0.0 python render.py results/final-states.png。uv run --no-project --python 3.12 python shot.pyで保存済みのsweep.jsonlから図5.1.1の表を出す。
要因ごとのずれの結果
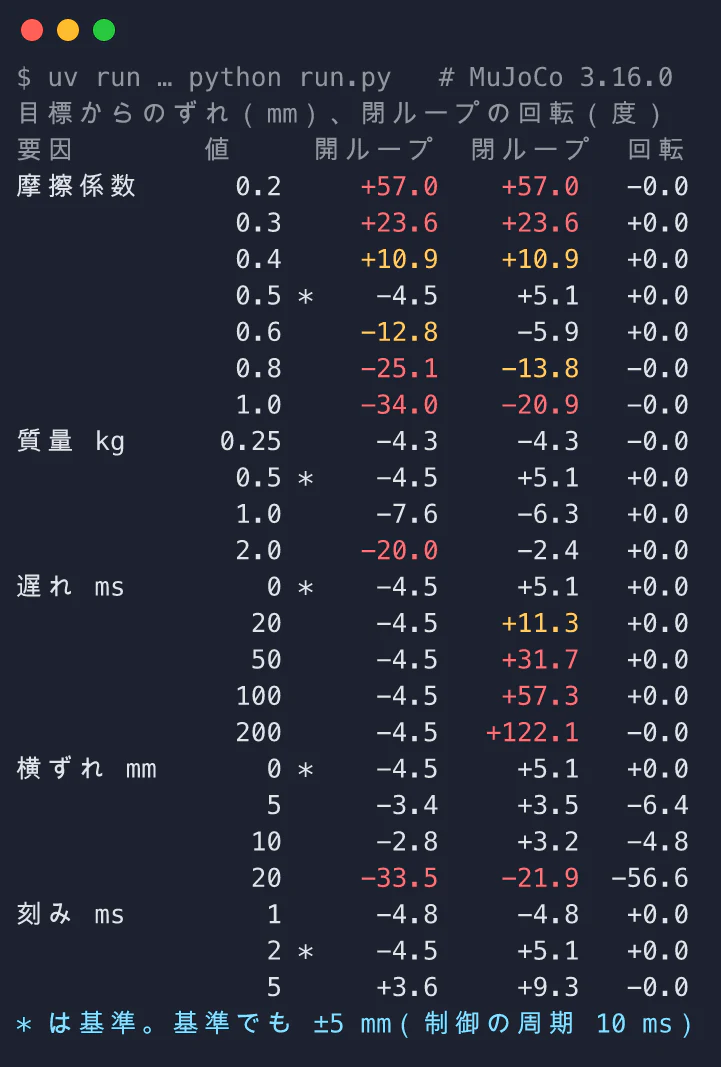
図 5.1.1 要因ごとの目標からのずれは、run.py の保存済み結果をshot.pyで表にした画面です。数字は、箱の中心が止まった位置と目標(0.30 m)の差(mm、正は行き過ぎ)です。基準の条件でも、開ループは -4.5 mm、閉ループは +5.1 mm ずれています。制御が 10 ms ごとなので、0.6 m/s では引く時点が 6 mm 刻みになり、それより細かくは合わせられませんでした。以下では、この ±5 mm を基準として読みます。
| 要因(値) | 開ループ位置 mm | 閉ループ位置 mm | 開ループ回転 度 | 閉ループ回転 度 |
|---|---|---|---|---|
| 摩擦係数 0.2 | +57.0 | +57.0 | -0.0 | -0.0 |
| 摩擦係数 0.3 | +23.6 | +23.6 | +0.0 | +0.0 |
| 摩擦係数 0.4 | +10.9 | +10.9 | +0.0 | +0.0 |
| 摩擦係数 0.5 | -4.5 | +5.1 | +0.0 | +0.0 |
| 摩擦係数 0.6 | -12.8 | -5.9 | +0.0 | +0.0 |
| 摩擦係数 0.8 | -25.1 | -13.8 | -0.0 | -0.0 |
| 摩擦係数 1 | -34.0 | -20.9 | +0.0 | -0.0 |
| 質量 kg 0.25 | -4.3 | -4.3 | -0.0 | -0.0 |
| 質量 kg 0.5 | -4.5 | +5.1 | +0.0 | +0.0 |
| 質量 kg 1 | -7.6 | -6.3 | +0.0 | +0.0 |
| 質量 kg 2 | -20.0 | -2.4 | +0.0 | +0.0 |
| 遅れ ms 0 | -4.5 | +5.1 | +0.0 | +0.0 |
| 遅れ ms 20 | -4.5 | +11.3 | +0.0 | +0.0 |
| 遅れ ms 50 | -4.5 | +31.7 | +0.0 | +0.0 |
| 遅れ ms 100 | -4.5 | +57.3 | +0.0 | +0.0 |
| 遅れ ms 200 | -4.5 | +122.1 | +0.0 | -0.0 |
| 横ずれ mm 0 | -4.5 | +5.1 | +0.0 | +0.0 |
| 横ずれ mm 5 | -3.4 | +3.5 | -4.0 | -6.4 |
| 横ずれ mm 10 | -2.8 | +3.2 | +0.2 | -4.8 |
| 横ずれ mm 20 | -33.5 | -21.9 | -48.7 | -56.6 |
| 時間の刻み ms 1 | -4.8 | -4.8 | +0.0 | +0.0 |
| 時間の刻み ms 2 | -4.5 | +5.1 | +0.0 | +0.0 |
| 時間の刻み ms 5 | +3.6 | +9.3 | -0.0 | -0.0 |
摩擦によるずれは、閉ループでも補えなかった。 摩擦係数を 0.5 から 0.2 にすると、箱は引いた後に長く滑り、開ループも閉ループも 57 mm 行き過ぎました。閉ループは箱の位置を見て「引く」時点を決めますが、引いた後の滑りは見ていないので、摩擦の違いを補えません。摩擦を高くした場合(1.0)は、押し棒の進みが遅れる分だけ閉ループの引く時点も遅くなり、その結果、閉ループのほうがずれが小さくなりました(-20.9 mm)。
質量によるずれは、閉ループで補えた。 箱を 2 kg にすると、押し棒は位置の制御の指令に遅れて進み(押す力が足りず、目標との差が開く)、開ループでは箱が 20 mm 手前で止まりました。閉ループは箱が決めた位置に来るまで待つので、ずれは -2.4 mm でした。
観測の遅れは、閉ループにだけ影響した。 開ループは観測を使わないので、遅れの影響を受けません。閉ループは、遅れた観測で「まだ届いていない」と判断して押し続け、20 ms で +11 mm、100 ms で +57 mm、200 ms で +122 mm 行き過ぎました。おおむね、押す速さ(0.6 m/s)× 遅れの分だけ増えています。
押す位置のずれは、ずれの大きさと結果が比例しなかった。 押し棒が横に 20 mm ずれると、箱は 49〜57 度回り、手前で止まりました。5 mm と 10 mm では回転は 0〜7 度で、ずれも数 mm でした。5 mm の開ループは -4.0 度、10 mm は +0.2 度と、ずれが大きいほど回るわけではありませんでした。接触の向きが少し変わるだけで結果が大きく変わる領域があります。
シミュレーターの設定だけでも、結果が変わった。 時間の刻みを 2 ms から 5 ms にすると、閉ループのずれは +5.1 mm から +9.3 mm に、1 ms では -4.8 mm になりました。5 msでの4.2 mmの差は制御の6 mm刻みより小さく、その影響と区別できません。一方、1 msでの基準との差は9.9 mmです。値は設定変更に対する感度であり、細かな差の原因まで分離したものではありません。実機との差を調べる前に、シミュレーターの設定を変えても結果が保たれるかを確かめておく必要があります。
描画で見た止まり方の結果
画面は横にスクロールできます(押すと実寸で開きます)
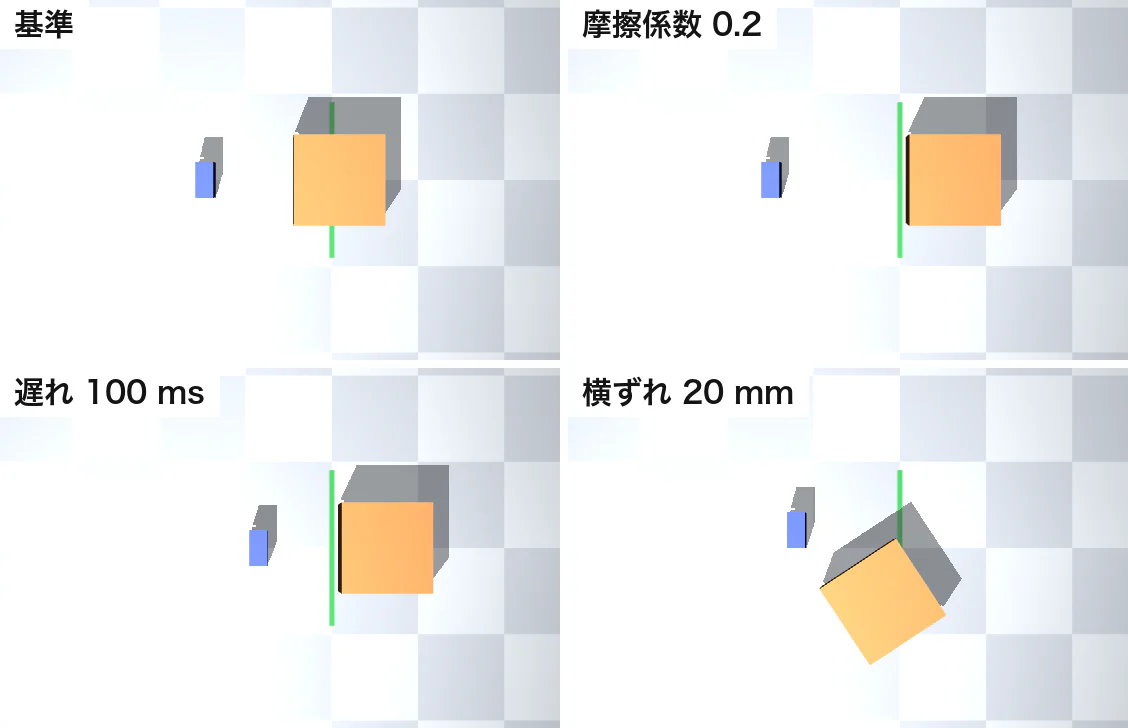
図 5.1.2 4 つの条件で、同じ制御が終わったときの箱の位置は、閉ループの制御で 3 秒動かした後の場面を、MuJoCo の描画で真上から撮ったものです。摩擦係数 0.2 と遅れ 100 ms はどちらも約 57 mm 行き過ぎていて、止まった位置だけを見ると区別できません。原因の違い(引いた後に滑りすぎたのか、引くのが遅れたのか)は、引いた時刻(摩擦 0.2 は 0.65 秒、遅れ 100 ms は 0.76 秒)を記録して初めて分かりました。
左が変えた要因、右が制御です。矢印は基準の±5mmを超えてずれたことを表し、ラベルは目標との差です。摩擦は両方の制御に、遅れは閉ループだけに効きました。質量2.0kgの閉ループは-2.4mmで基準の範囲に収まったため、矢印を引いていません(図 5.1.3 要因ごとにずれた制御の対応)。
つまずき
姿勢を読む位置を間違え、回転が常に 0 と出た。 この場面の状態の配列(qpos)は、押し棒の位置 1 つの後に、箱の位置 3 つと姿勢の四元数 4 つが続きます。最初は箱だけの場面のつもりで qpos[3:7] を姿勢として読み、横ずれ 20 mm でも回転が 0 度と出ました。箱の y 方向の位置は 54 mm 動いていたので食い違いに気づき、qpos[4:8] に直しました。関節を足したら、状態の配列の並びも確かめ直します。
最初の制御では、基準でも 27 mm 行き過ぎた。 はじめは、押し棒を 0.2 m/s で進め、箱が目標に届いたら押し棒の目標を止めるだけの制御にしました。位置の制御の押し棒は指令より遅れて進むので、目標を止めた後も押し棒が進み、基準の条件でも 27 mm 行き過ぎました。この遅れ自体が「機械の応答」の差になるので、引く時点を基準の条件で合わせる形に変えました。
引く時点を二分探索で合わせても、ずれが 0 にならなかった。 上に書いたとおり、制御の周期で引く時点が 6 mm 刻みになります。基準の残りのずれ(±5 mm)より小さい違いは、この記録では区別できません。
この記録から言えること
- 同じ要因の違いでも、制御のしかたで効き方が変わった。摩擦の違いは閉ループでも補えず、質量の違いは閉ループで補え、観測の遅れは閉ループにだけ影響した。
- 止まった位置だけでは、原因を分けられない。引いた時刻のような途中の記録を残すと、摩擦と遅れを区別できた。
- 接触の位置のずれは、値の順に結果が並ばない領域があった。少数の値だけを試して「影響は小さい」と決めない。
- シミュレーターの時間の刻みだけで、結果が数 mm 変わった。実機との差を見る前に、シミュレーターの設定に対する感度を確かめる。
実機との差を小さくする方法として、実測した記録でモデルのパラメーターを合わせる方法(System Identification Extension、Overview)と、学習の際に描画の見え方をばらつかせる方法(Tobin ほか、2017)があります。どちらも、この記録のような感度の測定で、どの要因を優先して測るか、ばらつかせるかを決めてから使います。この記録は 1 つの小さな場面・1 つの制御の結果で、要因を同時に変えたときの組み合わせの影響は測っていません。
保存した結果を自分の試験計画へ移す方法
この記録を別の装置の設計に使うときは、表の誤差をそのまま性能目標にせず、測る要因を選ぶ材料にします。たとえばカメラで箱の位置を見て止める構成なら、画像の取得時刻と制御が使った時刻の差を記録し、遅れを調べる対象にします。一方、決めた時刻で止める構成では、観測の遅れだけを変えても、その観測を制御に使っていなければ比較になりません。
計画表には「変える値」「固定する値」「見る出力」「結果が悪かった場合の次の確認」を残します。摩擦を変える試験なら、質量と制御を固定し、最終位置に加えて、押し棒が離れたときの速度を記録します。離れる前から違うのか、離れた後の滑りが違うのかを区別するためです。複数の要因を同時に変えた試験は、まず一要因ずつの結果と分けて扱います。
uv run --no-project --python 3.12 --with mujoco==3.16.0 python run.py が掃引結果を、uv run --no-project --python 3.12 python shot.py が保存済み結果から表を出します。shot.pyはPythonの標準ライブラリだけを使い、シミュレーションを再実行しません。保存済みの results/sweep.jsonl と条件別に照合でき、描画だけ一致したことを数値の一致とは扱いません。
自社での取り組みについて相談する
ロボットやシミュレーターの検証・導入について、株式会社UNIQUEX にご相談いただけます。
記事のタイトルと URL をお問い合わせフォームへ引き継ぎます。実現したいこと・困っていることをお書きください。
UNIQUEX に相談する